Qisheng
Qisheng
Qisheng
Qisheng
Qisheng
Qisheng
Qisheng
Qisheng
Qisheng
Po ulewnych deszczach woda w garażu podziemnym może przekroczyć pół metra, a tradycyjne ciężarówki z pompą po prostu nie mogą wjechać na ten teren. Właśnie dlatego istnieją inteligentne roboty odwadniające. Nie są to jednak maszyny typu plug-and-play. W przypadku eksploatacji sieci rurociągów komunalnych, budowlanych i podziemnych kierownicy budowy napotykają powtarzający się zestaw problemów: dostosowanie terenu, zarządzanie wężami, niedopasowanie przepływu i ciśnienia, pogorszenie zakresu regulacji oraz zaopatrzenie w części zamienne.
Co liczy się jako inteligentny robot odwadniający?
Inteligentny robot odwadniający to mobilne urządzenie pompujące, które łączy w sobie hydrauliczny zespół napędowy, odporny na ścieranie układ pomp oraz podwozie gąsienicowe lub amfibijne. Działa za pomocą pilota lub terminala, umożliwiając operatorom pracę w obszarach, do których ludzie nie mają bezpiecznego dostępu. Firma Wuhu Qisheng Intelligent Equipment Co., Ltd. projektuje te roboty w oparciu o hydrauliczne układy napędowe, dlatego działają niezawodnie w wilgotnych i brudnych środowiskach.
Podstawowe dane techniczne: przepływ od 600 do 2500 m3/h, zasięg zdalnego sterowania zależny od systemu radiowego, zasilanie pochodzi z oddzielnego zasilacza hydraulicznego (HPU/EHPU).
Problem 1 – Granice adaptacji terenu
Dostosowanie się do terenu jest najbardziej niedocenianym czynnikiem przy wyborze robotów odwadniających.
Większość robotów odwadniających wykorzystuje gąsienice lub koła. Jednakże rampy w garażach, stopnie w szybach studni i błotniste nasypy rzek mogą całkowicie zatrzymać maszynę. Niektóre miejsca wymagają wspinania się po zboczach o nachyleniu większym niż 25 stopni, podczas gdy inne muszą radzić sobie ze zmianami wyporu w głębokiej wodzie. Standardowy robot kołowy nie jest w stanie wykonać tych zadań.
Konwencjonalne podwozie gąsienicowe
Nadaje się do twardego, płaskiego podłoża, łagodnych zboczy i stabilnych powierzchni. Prosta konstrukcja, niższe koszty utrzymania.
Podwozie amfibii
Nadaje się do głębokiej wody, mułu, stromych ramp i zmian pływalności. Decydującymi czynnikami są uszczelnione podwozie i konstrukcja pływająca.
Na terenach, na których występują błoto, zbocza i głęboka woda, bardziej praktycznym rozwiązaniem jest podwozie amfibii.
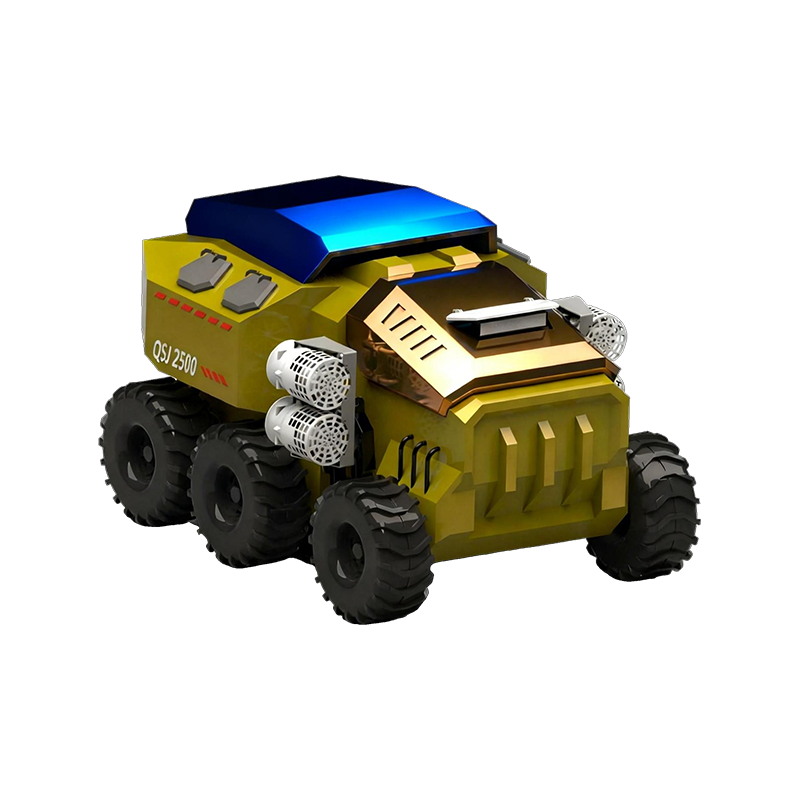
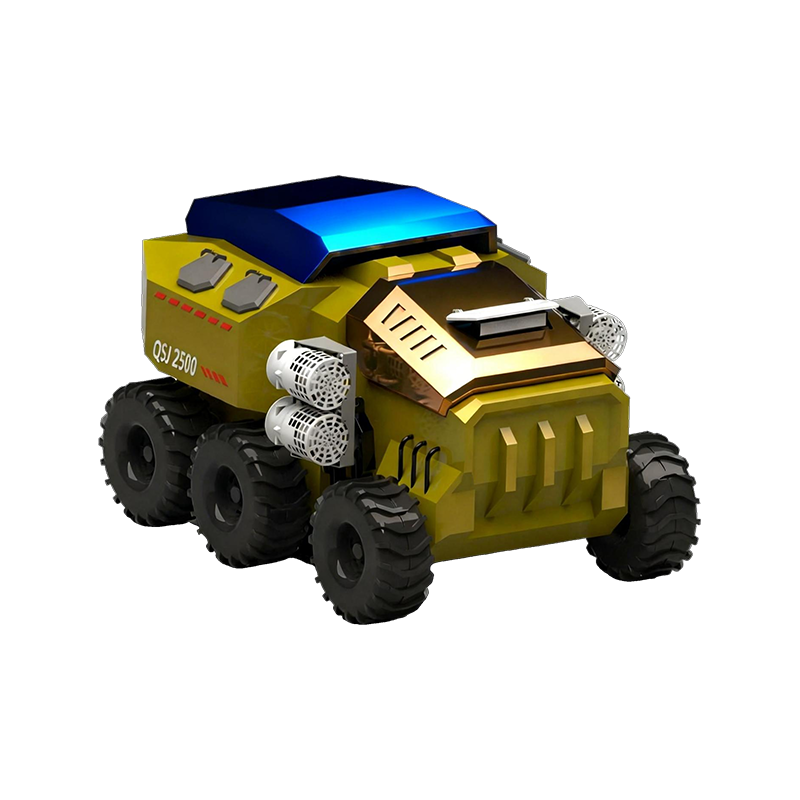 Amfibia Inteligentny robot odwadniający (20002500 m³/h) Inteligentny amfibijny robot drenażowy QSJ2500T został zaprojektowany z myślą o operacjach odwadniania w złożonych środowiskach i charakteryzuje się maksymalnym natężeniem przepływu 20002500 m³/h. Użyteczne... Zobacz produkt →
Problem 2 – Zarządzanie wężami i odległość tłoczenia
Zarządzanie wężami i odległość odpływu to drugi najważniejszy czynnik wpływający na ciągłość drenażu.
Operatorzy często nie doceniają obciążenia pracą powodowanego przez węże tłoczne. Po przepompowaniu 200 metrów ręczne zwijanie węża może zająć do 45 minut. Im dłuższa odległość tłoczenia, tym większe straty tarcia i niższa wydajność pompy.
Automatyczne zwijanie węża skraca czas zwijania do mniej niż 10 minut i zapobiega uszkodzeniu węża podczas transportu.
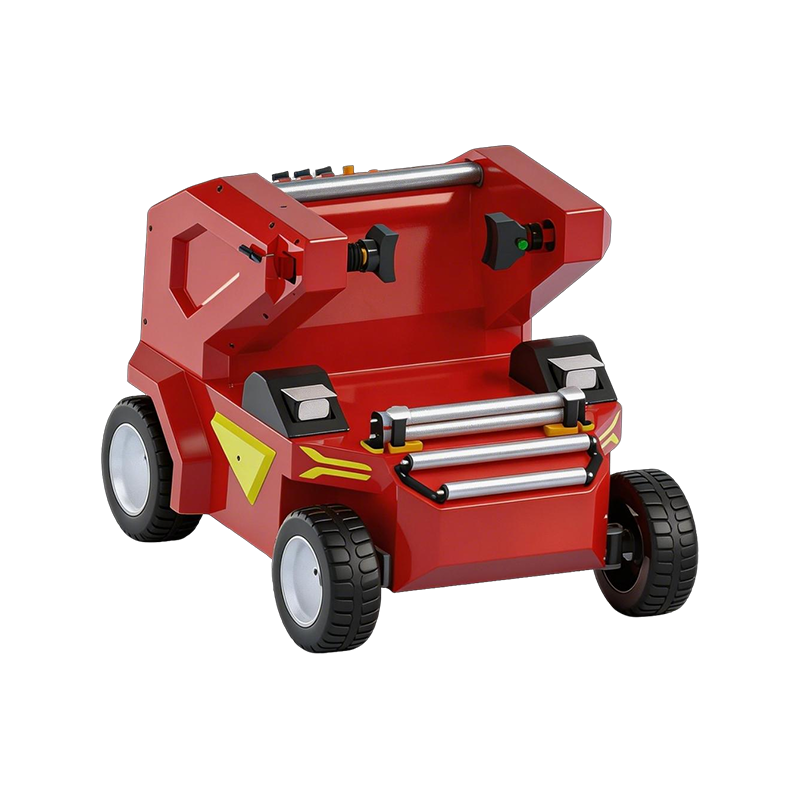
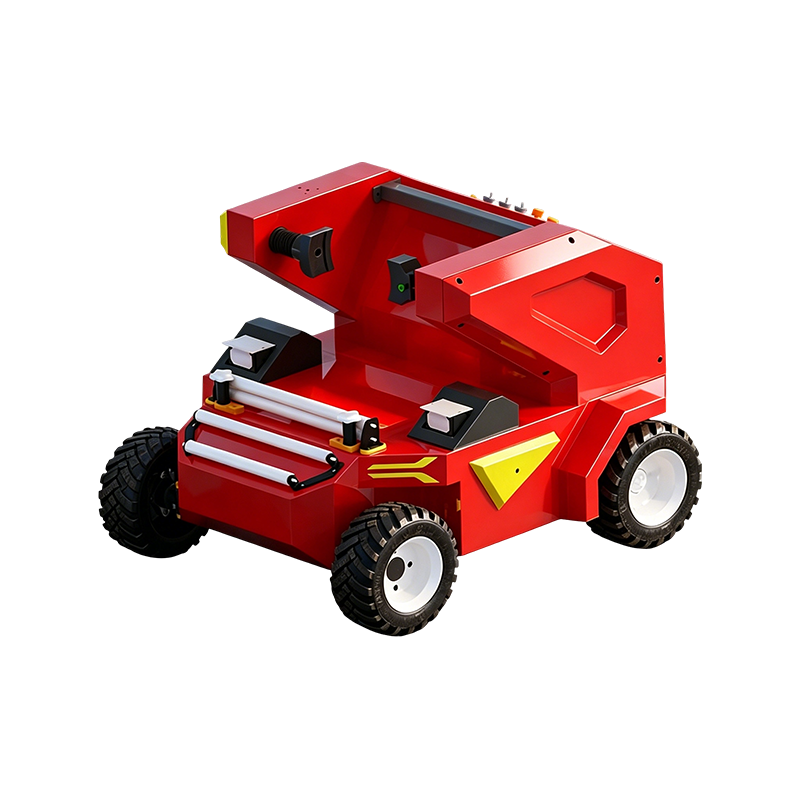 Inteligentny robot odwadniający z automatycznym zwijaniem węża Robot do odzyskiwania węży to inteligentny robot przeznaczony do rozkładania i odzyskiwania węży, szczególnie odpowiedni w scenariuszach wymagających węży o dużej średnicy w ... Zobacz produkt →
Problem 3 – Niedopasowanie natężenia przepływu i głowicy
Natężenie przepływu i niedopasowanie wysokości podnoszenia jest podstawową przyczyną niskiej wydajności drenażu.
Przepływ znamionowy wydrukowany na karcie specyfikacji jest mierzony w idealnych warunkach. W rzeczywistych projektach zmienia się rzeczywista wysokość podnoszenia, zwiększa się zawartość szlamu, a średnica rur i kolanek zmniejszają rzeczywistą wydajność. Jeśli w miejscu pracy konieczne jest podniesienie wody na wysokość 8 metrów, a wysokość podnoszenia robota wynosi tylko 6 metrów, rzeczywisty przepływ może spaść do połowy wartości z tabliczki znamionowej.
Przed wyborem modelu robota należy zawsze sprawdzić rzeczywistą wysokość podnoszenia i odległość wylotową, a nie tylko maksymalną liczbę przepływu.
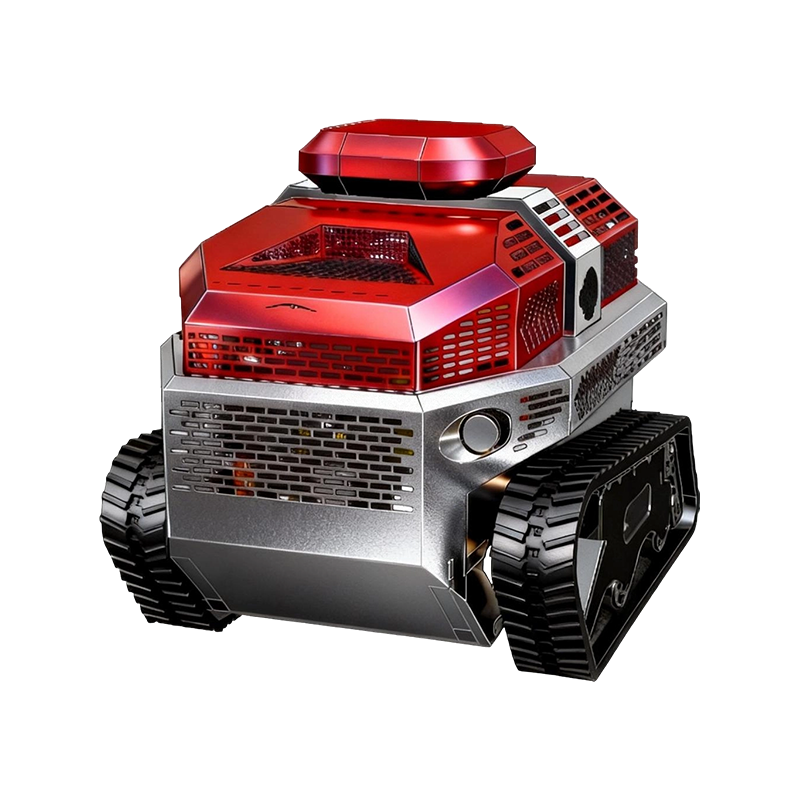
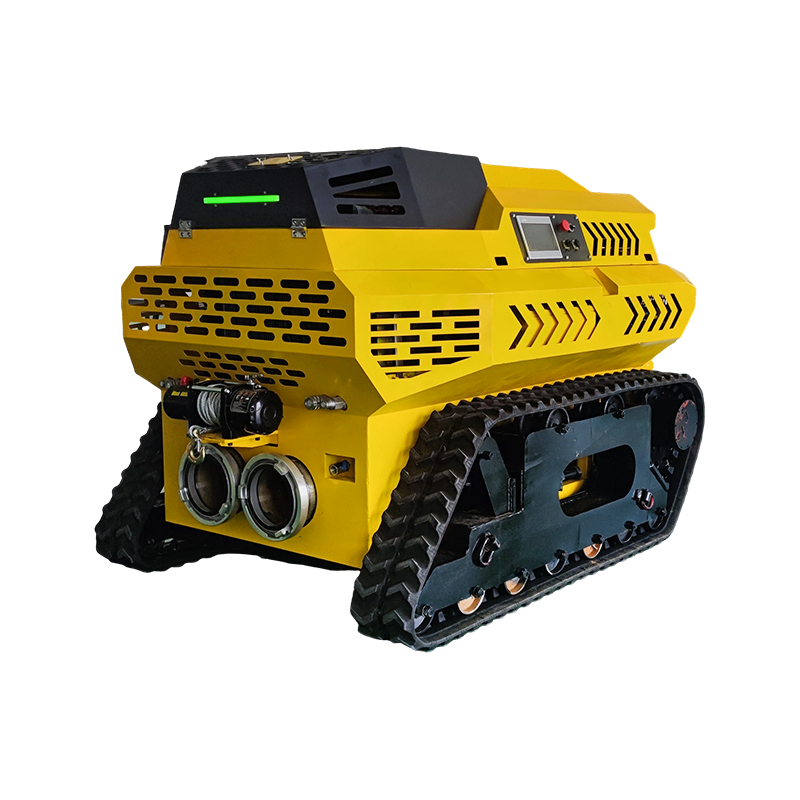 Gąsienicowy robot pompujący HighFlow (10001300 m³/h) Gąsienicowy inteligentny robot odwadniający QSJ1200W to urządzenie do awaryjnego odwadniania o dużym natężeniu przepływu, napędzane silnikiem wysokoprężnym i wyposażone w podwozie gąsienicowe. To urządzenie h... Zobacz produkt →
Problem 4 – Słaba kontrola i zdalna obsługa
Zdalne sterowanie i unikanie przeszkód bezpośrednio decydują o bezpieczeństwie i ciągłości działania.
W zamkniętych przestrzeniach podziemnych częstym problemem jest tłumienie sygnału radiowego. Niektóre importowane urządzenia zapewniają zdalny zasięg wynoszący 100 metrów, ale wewnątrz konstrukcji żelbetowych mogą one osiągać jedynie 20–30 metrów. Częste przerwy w sygnale powodują utratę kontroli nad robotem na zalanym obszarze, stwarzając poważne zagrożenie bezpieczeństwa. Roboty nowej generacji są wyposażone w czujniki unikania przeszkód i telemetrię na żywo, dzięki czemu operatorzy mogą monitorować przepływ, akumulator i ciśnienie hydrauliczne z bezpiecznej pozycji.
Zakres regulacji nie jest liczbą marketingową. Przed zakupem zmierz go w rzeczywistym środowisku.
Odległość kontrolna i unikanie przeszkód to wskaźniki, które należy zweryfikować podczas zakupów. Konkretne procedury testowe są omówione w tym artykule na temat Zakres kontroli i unikanie inteligentnego robota odwadniającego .
Problem 5 – Obciążenia konserwacyjne i części zamienne
Roboty odwadniające nie wymagają częstej konserwacji, ale niewielu operatorów wie, które części są najważniejsze.
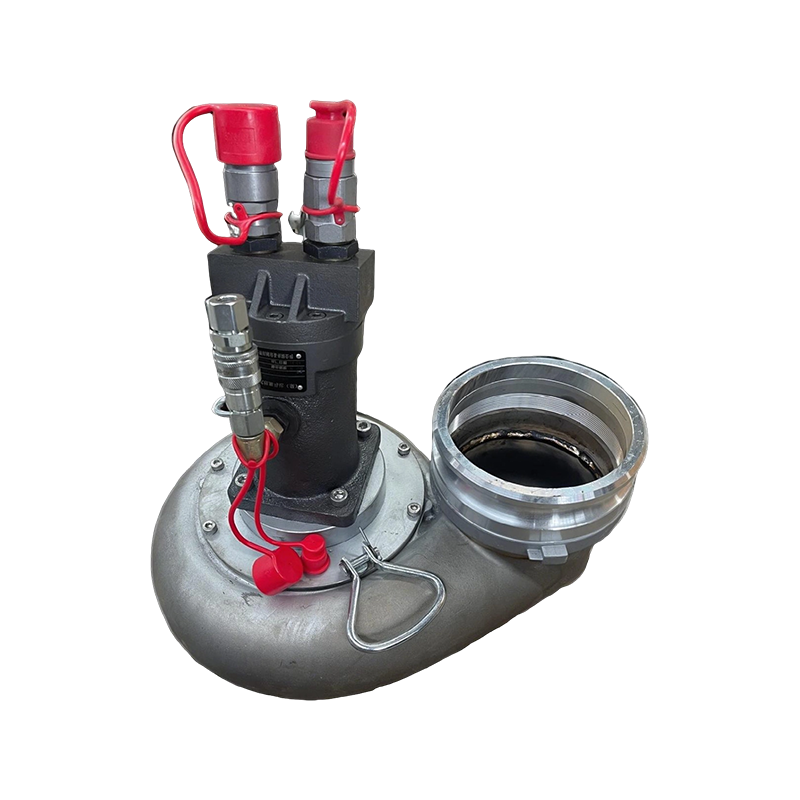
Roboty do odwadniania hydraulicznego radzą sobie z ciałami stałymi lepiej niż pompy elektryczne, ale uszczelki, wirniki i węże hydrauliczne pozostają krytycznymi częściami zużywającymi się. Zaplanowany harmonogram konserwacji może zmniejszyć awarie o ponad 60 procent. W każdym urządzeniu powinien znajdować się zestaw uszczelek i części zamienne wirnika, szczególnie w przypadku pompowania szlamu ściernego.
500 godz Żywotność uszczelnienia
800 godz Cykl zużycia wirnika
1000 godz Wymiana oleju hydraulicznego
Ramy rozwiązań i przewodnik wyboru
Rozwiązanie zaczyna się od oceny lokalizacji. Przed wybraniem modelu robota sprawdź maksymalne nachylenie, maksymalną odległość wyrzutu i rzeczywistą wysokość podnoszenia.
| Stan pracy | Zalecane rozwiązanie | Kluczowy czynnik |
| Garaż podziemny | Kompaktowy gąsienicowy drainage robot | Nachylenie poniżej 15 stopni, twarde podłoże |
| Muł rzeczny i głęboka woda | Amfibia drainage robot | Kontrola pływalności, miękki teren |
| Odległość rozładowania ponad 200 m | Śledzony wysoki przepływ robot plus hose roller | Utrata tarcia, praca ciągła |
| Zawiesina ścierna i osadzone ciała stałe | Robot z hydrauliczną pompą szlamu | Odporność na zużycie, wysokie stężenie |
Aby uzyskać szersze zrozumienie działania tych jednostek w rzeczywistych systemach kanalizacyjnych i komunalnych, zapoznaj się z naszymi uwagami praktycznymi na temat Wydajność robota odwadniającego w miejskich systemach kanalizacyjnych .
Często zadawane pytania
Czy robot drenażowy może pracować bezpośrednio w wodzie?
Tak. Większość gąsienicowych robotów odwadniających ma stopień wodoodporności IP68 i może pracować w płytkiej wodzie. Przed zakupem należy potwierdzić klasę uszczelnienia u producenta.
Jak wybrać pomiędzy modelem gąsienicowym a amfibią?
Modele gąsienicowe sprawdzają się na twardym, płaskim terenie o nachyleniu poniżej 15 stopni. Modele amfibie najlepiej sprawdzają się w przypadku mułu, głębokiej wody i nierównego terenu.
Jakiego rozmiaru zasilacza hydraulicznego potrzebuje robot odwadniający?
Średni robot może pracować z przenośnym agregatem hydraulicznym o mocy od 13 do 35 KM. Większe roboty mogą wymagać zamkniętego zasilacza hydraulicznego o mocy od 80 do 130 KM.
Jaka jest różnica między napędem hydraulicznym a elektrycznym?
Napęd hydrauliczny toleruje chwilowe przeciążenia i szlamy ścierne, a napęd dostarczany jest przez agregat hydrauliczny. Napęd elektryczny wymaga okablowania na miejscu i jest mniej bezpieczny w strefach zalanych.
W razie wątpliwości wybierz maszynę w oparciu o najgorszy scenariusz, a nie najlepszą kartę katalogową.